


Dalam pengeluaran perindustrian moden, pengendalian pengisihan bahan yang cekap adalah penting untuk meningkatkan produktiviti dan mengurangkan kos operasi. Sebagai pembekal utama sistem penjagaan AGV (Automated Guided Vehicle), kami telah menyaksikan sendiri bagaimana sistem termaju ini merevolusikan proses pengisihan bahan. Catatan blog ini akan menyelidiki mekanisme dan kelebihan bagaimana sistem tending AGV mengendalikan penyisihan bahan.
1. Asas Sistem Tending AGV
Sistem tending AGV terdiri daripada kenderaan berpandu automatik (AGV) dan sistem kawalan. AGV ialah kenderaan gerak sendiri yang boleh menavigasi melalui laluan yang telah ditetapkan dalam gudang atau kemudahan pengeluaran tanpa memerlukan operator on-board. Sistem kawalan menguruskan pergerakan, tugas dan penyelarasan AGV ini.
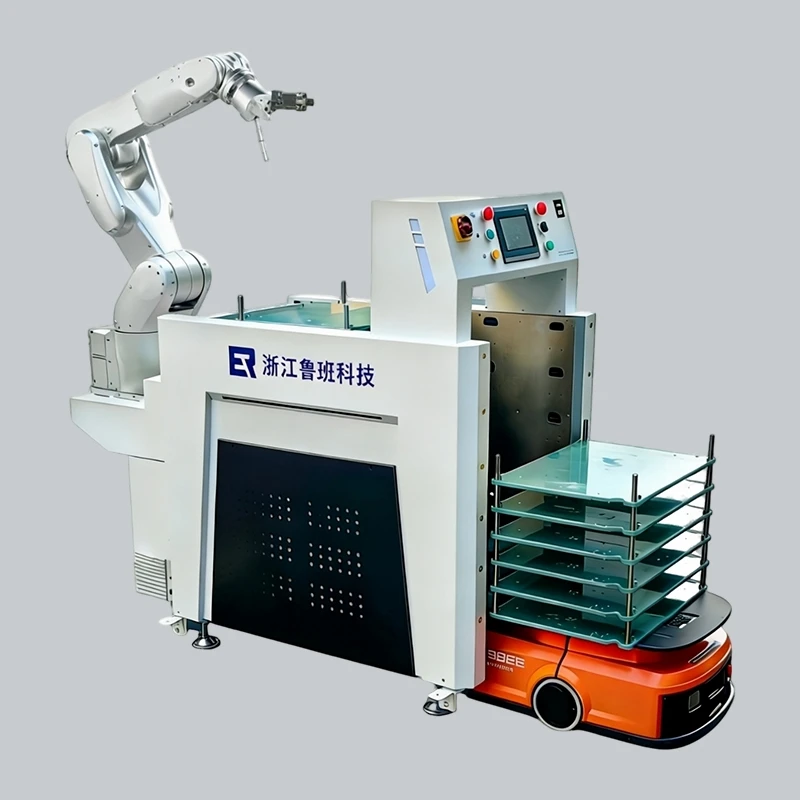
Syarikat kami menawarkan pelbagai sistem tending AGV, termasukSistem Penyimpanan Berbilang Lapisan Robot Kolaboratif AGV yang tinggi,Sistem Penyimpanan Berbilang lapisan AGV kelas atas,Sistem Penyimpanan Berbilang Lapisan Robot Industri AGV kelas atas,Sistem Penyimpanan Berbilang Lapisan Robot Kolaboratif AGV yang menjimatkan, danSistem Penyimpanan Pelbagai lapisan AGV yang menjimatkan. Sistem ini direka bentuk untuk memenuhi keperluan pelanggan yang berbeza dari segi belanjawan, skala pengeluaran dan keperluan khusus.
2. Proses Isih Bahan dalam Sistem AGV Tending
2.1. Penerimaan dan Pengenalan
Langkah pertama dalam pengisihan bahan ialah menerima bahan di kawasan yang ditetapkan. AGV dilengkapi dengan pelbagai sensor seperti pengimbas kod bar, pembaca RFID dan sistem penglihatan. Apabila bahan tiba, penderia ini mengenal pasti jenis, destinasi dan maklumat lain yang berkaitan bahan tersebut. Sebagai contoh, jika produk mempunyai kod bar, pengimbas kod bar pada AGV akan membacanya dan menghantar maklumat kepada sistem kawalan. Sistem kawalan kemudian memproses data ini untuk menentukan laluan pengisihan yang sesuai untuk bahan.
2.2. Perancangan Laluan
Berdasarkan maklumat yang diperoleh daripada langkah pengenalan, sistem kawalan merancang laluan optimum untuk AGV mengangkut bahan tersebut. Perancangan laluan mengambil kira faktor seperti susun atur kemudahan, aliran trafik AGV lain dan lokasi destinasi. Algoritma lanjutan digunakan untuk mengira laluan terpendek dan paling cekap. Sebagai contoh, jika terdapat berbilang kawasan storan dan bahan perlu diisih mengikut tempat tertentu, sistem kawalan akan menganalisis kedudukan semasa semua AGV dan laluan yang tersedia untuk memastikan bahan tersebut sampai ke destinasinya dalam masa yang sesingkat mungkin.
2.3. Pengambilan Bahan dan Pengangkutan
Setelah laluan dirancang, AGV bergerak ke lokasi bahan. AGV dilengkapi dengan mekanisme pengendalian yang sesuai seperti garpu, penggenggam atau penghantar untuk mengambil bahan. Bergantung pada jenis dan saiz bahan, kaedah pengendalian yang berbeza digunakan. Sebagai contoh, untuk barangan palet, garpu biasanya digunakan untuk mengangkat dan mengangkut palet.
Semasa proses pengangkutan, AGV mengikut laluan yang telah dirancang. Ia menggunakan pelbagai teknologi navigasi, seperti panduan laser, panduan pita magnetik, atau panduan berasaskan penglihatan, untuk memastikan pergerakan yang tepat. Teknologi navigasi ini membolehkan AGV mengelakkan halangan dan AGV lain dalam kemudahan.
2.4. Isih dan Penyimpanan
Apabila AGV sampai ke destinasi, ia mendepositkan bahan di lokasi yang sesuai. Ini boleh jadi rak penyimpanan, barisan pengeluaran atau kawasan pemprosesan lain. Sistem kawalan mengesahkan bahawa bahan telah diisih dan disimpan dengan betul. Dalam sesetengah kes, AGV juga mungkin disepadukan dengan sistem automatik lain di destinasi, seperti lengan robot atau tali pinggang penghantar, untuk memudahkan pemindahan bahan yang lancar.
3. Kelebihan Sistem Tending AGV dalam Pengisihan Bahan
3.1. Kecekapan Tinggi
Sistem tending AGV boleh beroperasi secara berterusan 24/7 tanpa rehat, yang meningkatkan kelajuan pengisihan dengan ketara berbanding dengan buruh manual. Mereka boleh mengendalikan sejumlah besar bahan dalam tempoh yang singkat, meningkatkan produktiviti keseluruhan kemudahan. Perancangan dan navigasi laluan automatik juga memastikan bahan diangkut dengan cara yang paling cekap, mengurangkan masa yang terbuang dalam pengendalian manual dan pencarian laluan.
3.2. Ketepatan dan Ketepatan
Penderia dan sistem kawalan dalam sistem pemeliharaan AGV membolehkan pengisihan bahan berketepatan tinggi. Mereka boleh mengenal pasti bahan dengan tepat, merancang laluan optimum dan meletakkan bahan di lokasi yang betul dengan kadar ralat yang sangat rendah. Ini amat penting untuk industri yang memerlukan pengisihan berkualiti tinggi dan konsisten, seperti pembuatan elektronik dan pengeluaran farmaseutikal.
3.3. Fleksibiliti
Sistem tending AGV boleh dikonfigurasikan semula dengan mudah untuk menyesuaikan diri dengan perubahan dalam proses pengeluaran atau susun atur kemudahan. Sistem kawalan boleh dikemas kini untuk menukar peraturan dan laluan pengisihan, membolehkan pelarasan pantas untuk memenuhi keperluan perniagaan baharu. Sebagai contoh, jika barisan produk baharu diperkenalkan, sistem AGV boleh diprogramkan semula untuk mengendalikan pengisihan bahan baharu.

3.4. Keselamatan
AGV dilengkapi dengan ciri keselamatan seperti penderia pengelak perlanggaran dan butang berhenti kecemasan. Ciri-ciri ini memastikan keselamatan pengendali dan peralatan lain di dalam kemudahan. Operasi automatik juga mengurangkan risiko kemalangan berkaitan manusia, seperti kecederaan belakang akibat pengendalian bahan manual.
4. Aplikasi Sebenar - Dunia
Sistem tending AGV digunakan secara meluas dalam pelbagai industri untuk pengasingan bahan. Dalam industri e-dagang, ia digunakan di gudang untuk menyusun pakej mengikut destinasi mereka. Keupayaan pengisihan sistem AGV berkelajuan tinggi dan tepat membantu syarikat e-dagang untuk memenuhi pesanan dengan cepat dan cekap.
Dalam industri automotif, sistem tending AGV digunakan untuk mengisih dan menghantar bahagian ke barisan pengeluaran. Ini memastikan bahagian yang betul tersedia pada masa yang tepat, meningkatkan kecekapan pengeluaran dan mengurangkan kos inventori.
Dalam industri makanan dan minuman, sistem AGV digunakan untuk mengisih produk berdasarkan jenisnya, tarikh luput dan kriteria lain. Ini membantu mengekalkan kualiti dan keselamatan produk semasa penyimpanan dan pengedaran.
5. Trend Masa Depan
Masa depan sistem pemeliharaan AGV dalam pengisihan bahan adalah menjanjikan. Dengan pembangunan kecerdasan buatan dan pembelajaran mesin, sistem AGV akan menjadi lebih pintar. Mereka akan dapat belajar daripada pengalaman lalu dan mengoptimumkan proses pengisihan dalam masa nyata. Sebagai contoh, mereka boleh meramalkan permintaan untuk bahan tertentu berdasarkan data sejarah dan melaraskan strategi pengisihan dengan sewajarnya.
Penyepaduan sistem AGV dengan teknologi canggih lain seperti Internet of Things (IoT) dan pengkomputeran awan juga akan meningkatkan prestasi mereka. Penderia IoT boleh memberikan maklumat yang lebih terperinci tentang bahan dan persekitaran, manakala pengkomputeran awan boleh membolehkan pemantauan dan pengurusan jauh sistem AGV.
6. Kesimpulan dan Perundingan Pembelian
Sistem tending AGV kami menawarkan penyelesaian yang komprehensif untuk pengisihan bahan yang cekap. Dengan ciri kecekapan tinggi, ketepatan, fleksibiliti dan keselamatan mereka, mereka boleh meningkatkan produktiviti kemudahan anda dengan ketara. Sama ada anda berada dalam e-dagang, automotif, makanan dan minuman, atau industri lain, sistem kami boleh disesuaikan untuk memenuhi keperluan khusus anda.
Jika anda berminat untuk mengetahui lebih lanjut tentang sistem tending AGV kami atau ingin membincangkan kemungkinan pembelian, sila hubungi kami. Pasukan pakar kami bersedia untuk memberikan anda maklumat dan bantuan terperinci.
Rujukan
- "Sistem Kenderaan Berpandu Automatik: Teknologi dan Aplikasi" - Pengarang, [Nama Pertama] [Nama Keluarga]. Penerbit, [Nama Penerbit], [Tahun].
- "Kemajuan dalam Automasi Gudang dan Sistem Robotik" - Editor, [Nama Pertama] [Nama Keluarga]. Penerbitan, [Nama Penerbitan], [Tahun].
- "Robot dan Automasi Industri untuk Pengendalian Bahan" - Kumpulan Penyelidikan, [Nama Kumpulan]. Jurnal, [Nama Jurnal], [Tahun].


